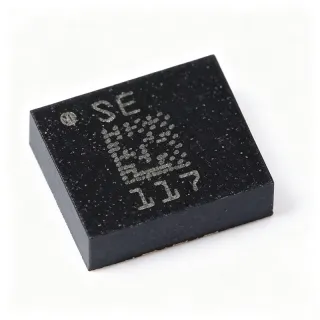
ICM-42688-P - IMU MEMS de 6 eixos com FIFO de 2KB | TDK InvenSense
N.º da peça: ICM-42688-P ✓ Ativo| Qtd. | Preço unitário | Total |
|---|---|---|
| 1 | $6.5 | $6,50 |
| 10 | $5.85 | $58,50 |
| 100 | $5.2 | $520,00 |
| 500 | $4.68 | $2.340,00 |
| 1.000 | $4.16 | $4.160,00 |
ICM-42688-P Visão geral
Uma IMU (Unidade de Medição Inercial) é um sensor que mede a taxa angular e a aceleração linear usando giroscópios e acelerômetros. O ICM-42688-P combina esses em um único pacote, proporcionando alta precisão e baixo ruído para rastreamento de movimento. As IMUs são essenciais em aplicações que exigem detecção de orientação e movimento, como controladores de voo, dispositivos vestíveis e sistemas de navegação. O ICM-42688-P faz parte da categoria mais ampla de sensores de movimento, que inclui acelerômetros, giroscópios e magnetômetros, e é um componente chave na hierarquia de fusão de sensores.
As principais características incluem uma densidade de ruído do giroscópio de 2,8 mdps/√Hz, uma densidade de ruído do acelerômetro de 70 µg/√Hz e uma taxa de dados de saída programável de até 32 kHz para o giroscópio e 32 kHz para o acelerômetro. O dispositivo oferece um FIFO de 2 kB para reduzir o tráfego do barramento e o consumo de energia do sistema, e suporta uma ampla faixa de tensão de alimentação de 1,71 V a 3,6 V. Ele também inclui interrupções programáveis e um processador de movimento digital (DMP) para processamento avançado de movimento.
O ICM-42688-P utiliza tecnologia MEMS avançada com uma arquitetura de baixo consumo, alcançando um consumo típico de corrente de 0,9 mA no modo de baixo ruído e 0,45 mA no modo de baixa potência. O dispositivo apresenta uma faixa de temperatura de -40°C a +85°C e é compatível com RoHS. Seu tamanho reduzido e baixo consumo o tornam ideal para designs alimentados por bateria e com espaço limitado.
Aplicações típicas incluem controladores de voo de drones, onde o ICM-42688-P fornece o baixo ruído e a alta taxa de saída necessários para um voo estável; robótica, para controle preciso de movimento e sensoriamento de orientação; e headsets de AR/VR, para rastreamento preciso da cabeça. O dispositivo também é usado em monitoramento industrial e dispositivos vestíveis de saúde.
Ao projetar com o ICM-42688-P, garanta um layout de PCB adequado com capacitores de desacoplamento adequados nos pinos de alimentação e roteamento cuidadoso das linhas I2C/SPI para minimizar o ruído. O dispositivo suporta tanto I2C quanto SPI, permitindo flexibilidade na integração do sistema.
Alternativas drop-in para ICM-42688-P — mesmo encapsulamento, compatível pino a pino. Peças de encapsulamento diferente que exigem retrabalho na PCB são excluídas.
Variantes desta série
Modelos da mesma série compatíveis como drop-in com ICM-42688-P (mesmo formato e footprint) — diferindo em Accelerometer Noise Density, Gyroscope Noise Density, Interface, Package.
Ferramenta de comparação rápida — selecione peças alternativas para comparação lado a lado:
BMI270
✓ Em estoque
$2.1 / unidade
Ver ficha técnica →BMI088
✓ Em estoque
$7.2 / unidade
Ver ficha técnica →LSM6DS3TR-C
✓ Em estoque
$0.875 / unidade
Ver ficha técnica →ICM-42688-V
📋 Alternativa de referência (fora do catálogo)
ICM-42688-PC
📋 Alternativa de referência (fora do catálogo)
ISM330DHCX
📋 Alternativa de referência (fora do catálogo)
ICM-42688-P Classificações máximas e características elétricas
| Tipo de sensor | Accelerometer, Gyroscope, 6 Axis |
| Encapsulamento | 14-pin LGA, 2.5 x 3.0 x 0.91 mm |
| Interface | I2C, SPI, I3C |
| Gyroscope Full Scale Range | ±15.5 dps to ±2000 dps |
| Accelerometer Full Scale Range | ±2 g to ±16 g |
| Gyroscope Noise Density | 2.8 mdps/√Hz |
| Accelerometer Noise Density | 70 µg/√Hz |
| Output Data Rate (Gyro) | Up to 32 kHz |
| Output Data Rate (Accel) | Up to 32 kHz |
| FIFO Size | 2 kB |
| Tensão de alimentação | 1.71 V to 3.6 V |
| Current Consumption (Low-Noise Mode) | 0.9 mA |
| Current Consumption (Low-Power Mode) | 0.45 mA |
| Temperatura de operação | -40°C to +85°C |
| RoHS | Compliant |
Configuração de pinos do ICM-42688-P
| Pino 1 | VDD — Power supply (1.71V to 3.6V) |
| Pino 2 | GND — Ground |
| Pino 3 | SCL/SPC — I2C clock or SPI clock |
| Pino 4 | SDA/SDI — I2C data or SPI data in |
| Pino 5 | ADO/SDO — I2C address select or SPI data out |
| Pino 6 | CS — Chip select (active low) |
| Pino 7 | INT1 — Interrupt 1 |
| Pino 8 | INT2 — Interrupt 2 |
| Pino 9 | RESV — Reserved, connect to GND |
| Pino 10 | VDDIO — I/O supply voltage |
| Pino 11 | GND — Ground |
| Pino 12 | GND — Ground |
| Pino 13 | GND — Ground |
| Pino 14 | GND — Ground |
Aplicações típicas
ICM-42688-P é adequado para 6 aplicaçãos: Drone Flight Controllers, Robotics, AR/VR Headsets, Industrial Monitoring, Wearable Health Devices, Navigation Systems.
Drone Flight Controllers
The ICM-42688-P is ideal for drone flight controllers due to its low noise density (2.8 mdps/√Hz gyro) and high output data rate (up to 32 kHz), which enable precise attitude estimation and stable flight. Its 2 kB FIFO reduces bus traffic, allowing the flight controller to read sensor data efficiently. The device's small 2.5 x 3.0 mm package fits compact drone designs, and its low power consumption (0.9 mA) extends battery life. According to a 2026 UAV model blog, the ICM-42688-P is the preferred gyro for Betaflight 4.5+ builds.
Recomendado
Robotics
In robotics, the ICM-42688-P provides precise motion sensing for orientation and movement control. Its low noise and high ODR enable accurate feedback for balance and navigation algorithms. The device's ultralow-power wake-on-motion feature allows the robot to remain in a low-power state until movement is detected, conserving battery life. The 2 kB FIFO helps manage sensor data efficiently, reducing processor load. The ICM-42688-P's wide supply voltage range (1.71 V to 3.6 V) makes it compatible with various robot power systems.
Recomendado
AR/VR Headsets
The ICM-42688-P is well-suited for AR/VR headsets, where accurate head tracking is critical. Its low noise density and high ODR (up to 32 kHz) enable smooth and responsive motion tracking, reducing motion sickness. The device's small package and low power consumption are ideal for wearable devices. The 2 kB FIFO allows efficient data transfer to the host processor, minimizing latency. According to the TDK datasheet, the ICM-42688-P is designed for high-performance motion tracking in consumer electronics.
Recomendado
Industrial Monitoring
For industrial monitoring, the ICM-42688-P provides reliable vibration and motion sensing for predictive maintenance and equipment health monitoring. Its wide temperature range (-40°C to +85°C) and low noise ensure accurate measurements in harsh environments. The device's programmable interrupts can trigger alerts on threshold crossings, reducing the need for continuous polling. The 2 kB FIFO helps manage data bursts, and the I2C/SPI interfaces allow easy integration with industrial controllers.
Recomendado
Wearable Health Devices
The ICM-42688-P is suitable for wearable health devices, such as fitness trackers and smartwatches, due to its low power consumption (0.45 mA in low-power mode) and small footprint. It can detect motion and orientation for activity tracking and fall detection. The ultralow-power wake-on-motion feature allows the device to remain in a low-power state until movement is detected, extending battery life. The 2 kB FIFO reduces the frequency of host processor wake-ups, further saving power.
Recomendado
Navigation Systems
In navigation systems, the ICM-42688-P provides inertial sensing for dead reckoning and sensor fusion with GPS. Its low noise and high ODR enable accurate velocity and position estimation. The device's 2 kB FIFO allows efficient data collection, and its programmable interrupts can synchronize with external sensors. The wide supply voltage range and low power consumption make it suitable for portable navigation devices. According to the TDK datasheet, the ICM-42688-P is designed for high-performance motion tracking.
Recomendado
Resumo dos produtos recomendados
Dados de referência de engenharia para ICM-42688-P — comparação, orientação de projeto e informações de conformidade.
Guia de seleção
Comparação com alternativas
| Parâmetro | Este produto | ICM-42688-V | ICM-42688-PC | BMI270 | BMI088 | LSM6DS3TR-C | ISM330DHCX |
|---|---|---|---|---|---|---|---|
| Package | 14-pin LGA | 14-pin LGA | 14-pin LGA | 14-pin LGA | 16-pin LGA | 14-pin LGA | 14-pin LGA |
| Brand | TDK InvenSense | TDK InvenSense | Tokmas | Bosch | Bosch | STMicroelectronics | STMicroelectronics |
Principais diferenciais
- Menor densidade de ruído do giroscópio (vs BMI270)
- Maior taxa de dados de saída (vs BMI270)
- Suporte à interface I3C (vs LSM6DS3TR-C)
Notas de projeto
Coloque capacitores de desacoplamento (100 nF e 1 µF) próximos aos pinos VDD e VDDIO para garantir uma alimentação estável. Use um plano de terra sólido sob o sensor para minimizar o ruído. Roteie as linhas I2C/SPI com impedância controlada e mantenha-as curtas para reduzir problemas de integridade do sinal. De acordo com o datasheet da TDK, um layout adequado é crítico para alcançar o desempenho de ruído especificado.
O ICM-42688-P opera de 1,71V a 3,6V. Certifique-se de que a tensão de alimentação esteja dentro dessa faixa e que o VDDIO esteja configurado no nível apropriado para a interface do host. No modo de baixa potência, o dispositivo consome 0,45 mA, mas durante a inicialização ou operação com ODR alto, a corrente pode apresentar picos. Use um regulador de baixa queda (LDO) com margem adequada para manter a tensão estável.
Evite colocar o sensor próximo a fontes de calor ou componentes de alta frequência que possam causar deriva térmica ou ruído elétrico. O ICM-42688-P é sensível à temperatura e pode sofrer deriva se não for devidamente isolado. Além disso, certifique-se de que o endereço I2C esteja configurado corretamente via pino ADO para evitar conflitos de endereço. De acordo com a documentação do SlimeVR, o ICM-42688 é sensível à temperatura e sofre deriva rapidamente, portanto, o gerenciamento térmico é essencial.
Informações de conformidade
RoHS compliant per TDK datasheet. Other compliance info not specified in provided data.